• Publiseringsdato
    Juli 29, 2026
  • Del
Ekran Resmi 2026-07-29 11.46.53.png

Å skille sannsynlighetsintelligens fra deterministisk utførelse

De siste to årene med utvikling av agentisk AI har det vært et sterkt fokus på orkestrering: verktøyanrop, arbeidsflytutførelse, koordinering mellom flere agenter, minnehåndtering og autonom oppgaveutførelse. Moderne rammeverk som LangGraph, AutoGen og interoperabilitetsstandarder som Model Context Protocol (MCP) utvider raskt driftsmulighetene til AI-systemer.

Men etter hvert som disse systemene beveger seg fra demoer til regulerte bedriftsmiljøer, blir en strukturell begrensning stadig mer synlig: de fleste nåværende agentarkitekturer optimaliserer handlingsgenerering, ikke beslutningsgyldighet.

Eksisterende systemer er svært effektive til å produsere plausible handlinger, men de mangler fortsatt innebygde mekanismer for:

  • deterministisk beslutningsutførelse,
  • håndheving av kjøretidspolicy,
  • begrensningsbevisst planlegging,
  • kontekstuell graftilstandshåndtering,
  • og reviderbar operasjonell resonnement.

Denne begrensningen blir kritisk innen domener som finans, helsevesen, energi og compliance-tung virksomhet, der beslutninger må forbli reproduserbare, forklarbare og policy-kompatible under stadig skiftende forhold.

Problemet er ikke bare intelligens. Det er arkitektonisk.

Ekran Resmi 2026-07-29 11.29.53.png

Dette arkitektoniske gapet peker på et manglende lag i moderne agentiske systemer: en policybegrenset beslutningsinfrastruktur som er i stand til å skille sannsynlighetsintelligens fra deterministisk utførelse.

Kontekst er ikke minne

De fleste nåværende agentsystemer behandler kontekst primært som samtalehistorikk, hentede dokumenter eller vektorlikhetsresultater. Denne tilnærmingen fungerer rimelig bra for samtaleoppgaver, men operasjonelle systemer krever en fundamentalt annen type konteksthåndtering.
Ekran Resmi 2026-07-29 11.45.34.png

I virkelige miljøer avhenger beslutninger ikke bare av innhentet informasjon, men også av:

  • entitetsrelasjoner,
  • organisasjonsstruktur,
  • tidsmessige hendelser,
  • eierkjeder, 
  • tidligere avgjørelser,
  • aktive begrensninger,
  • og kontinuerlig utviklende driftstilstand [1]. 

En kunde er ikke bare et dokument. Et selskap er ikke bare en tekstbit. En regulatorisk hendelse er ikke bare et nytt henteresultat. Driftssystemer krever en tilstandsmodell som stadig utvikler seg. Det er her skillet mellom minne og driftskontekst blir kritisk.

Minne lagrer informasjon. Driftskontekst opprettholder systemtilstanden.

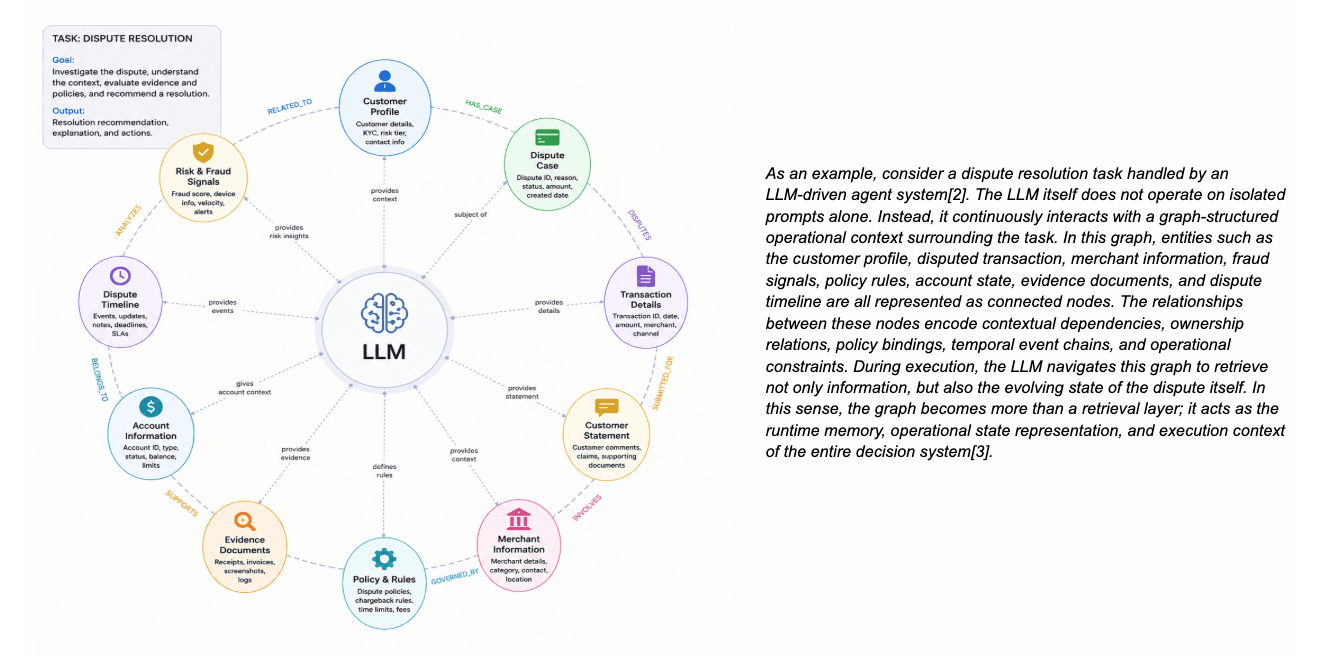
I praksis betyr dette at systemet kontinuerlig må vedlikeholde og oppdatere strukturer som enheter, relasjoner, tidsmessige hendelseskjeder, policybindinger og utførelseshistorikk. Dette er en av grunnene til at grafbaserte tilnærminger blir stadig viktigere i agentsystemer.

En graf er ikke bare nyttig for gjenfinning. Den gir en kjøretidsrepresentasjon av driftstilstanden. I stedet for å behandle kontekst som isolerte tekstfragmenter, kan systemet resonnere over tilkoblede enheter, utviklende relasjoner, tidsavhengigheter og kontekstuelle forplantningsbaner. Dette endrer grafens rolle fullstendig. Grafen slutter å være et lagringslag og blir:

  • kontekstuell hukommelse,
  • operativ statsrepresentasjon,
  • og utførelseskontekst for beslutningssystemer.
    Ekran Resmi 2026-07-29 11.49.13.png

    Etter hvert som agentsystemer beveger seg mot autonome operasjoner, blir dette skillet stadig viktigere. Fordi autonom utførelse ikke bare krever informasjonsinnhenting, men også kontinuerlig kontekstuell tilstandsstyring[4].
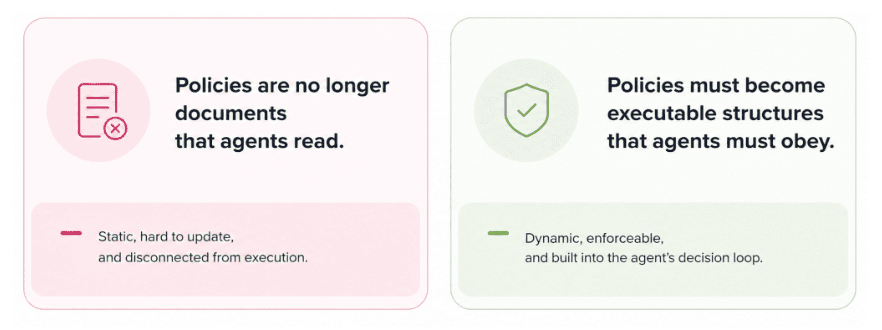
Retningslinjer kan ikke forbli som dokumenter

Ekran Resmi 2026-07-29 11.46.01.png

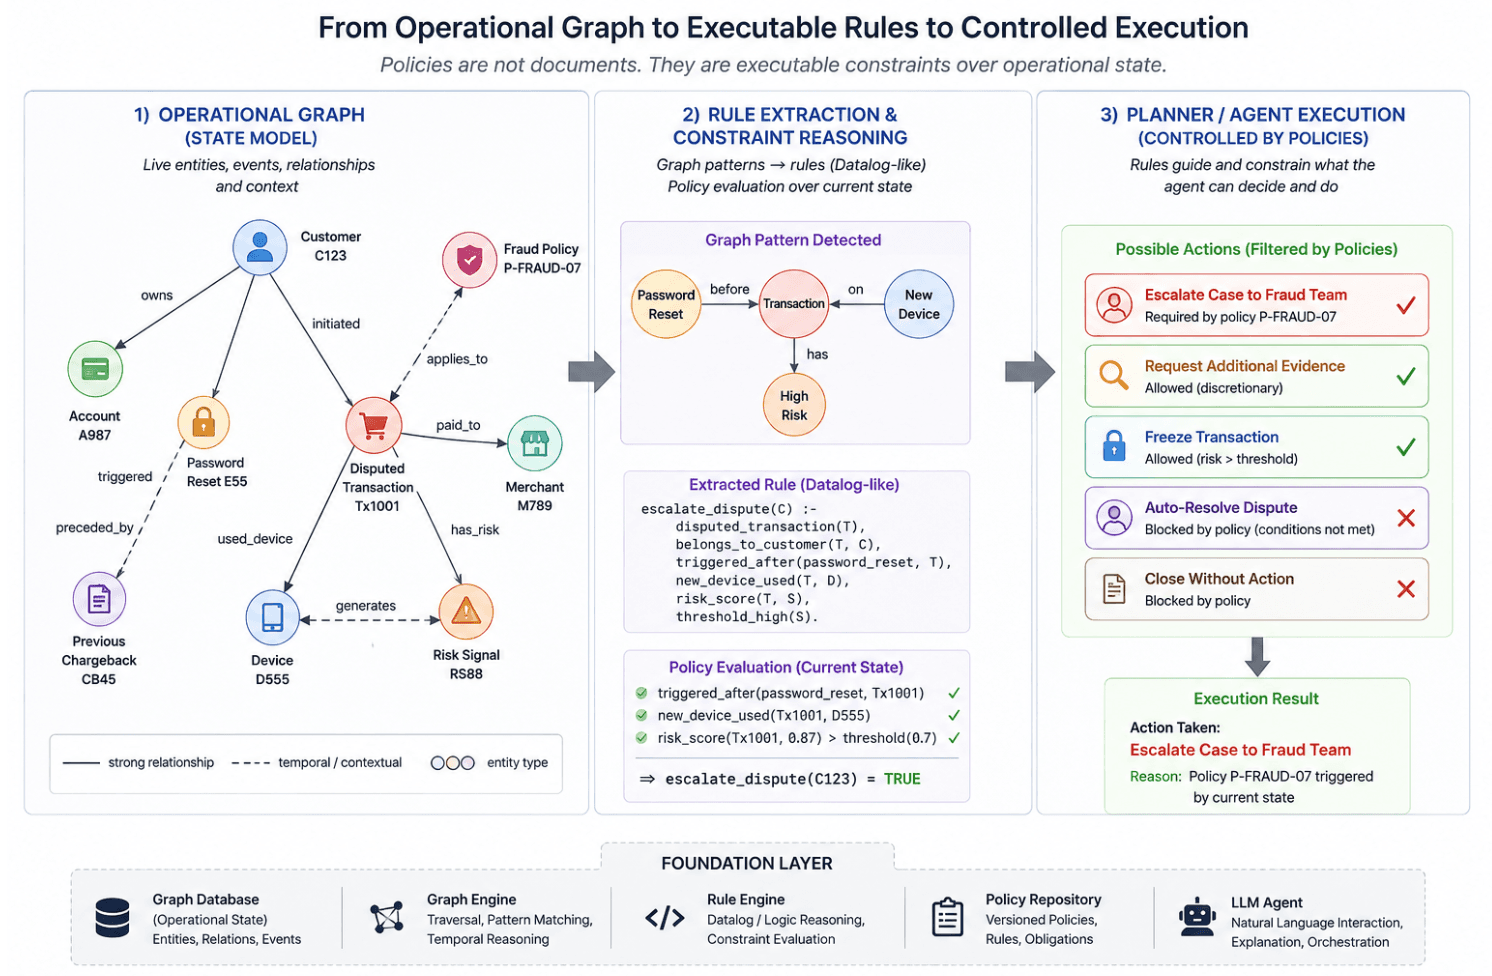
Tenk deg en tvisteagent som håndterer en tilbakeføringsforespørsel. Kunden hevder at en transaksjon var svindel. Transaksjonen ble gjort fra en pålitelig enhet. Selgeren har en lav risikoscore. På overflaten ser saken enkel ut. Men transaksjonen skjedde kort tid etter en uvanlig tilbakestilling av passord, kunden hadde nylig byttet enhet, og bankens svindelpolicy krever eskalering når flere svake signaler dukker opp samtidig innen et kort tidsvindu.

På dette tidspunktet kan ikke policyen forbli en PDF. Den må bli en del av begrunnelsesgrunnlaget.

I et operativt agentsystem bør ikke policyer hentes bare som tekst etter at LLM-en allerede har dannet et svar. De må aktivt begrense utførelsen: blokkere visse handlinger, utløse eskaleringer, endre godkjenningsveier, kreve ytterligere bevis eller forhindre automatisert løsning. Denne ideen er nært knyttet til tidligere policybaserte planleggingsmetoder, der utførelsen kontinuerlig formes av begrensninger, mål og miljøforhold snarere enn isolert oppgavefullføringslogikk [6].

Det er her grafbasert driftskontekst blir avgjørende.

Grafen representerer tvistestatusen: kunde, konto, transaksjon, selger, enhet, tilbakestilling av passord, svindelindikatorer, tidligere beslutninger, policyregler og utførelseshistorikk. Policyer kobles deretter til denne grafen som utførbare begrensninger, ikke som isolerte dokumenter. På mange måter ligner dette på utviklingen av utførelsesmiljøer med flere agenter, der intelligente enheter koordinerer gjennom en kontinuerlig delt driftstilstand i stedet for isolerte meldingsutvekslinger [4].

Et resonneringslag kan operere over denne grafen ved hjelp av regelbaserte eller logikkbaserte mekanismer utledet fra tidligere logikkprogrammering og deduktive databasesystemer [8]. For eksempel kan en Datalog-lignende regel uttrykke at en tvist må eskaleres hvis en omstridt transaksjon følger en tilbakestilling av passord, involverer en ny enhet og overskrider en risikoterskel – en tilnærming som er konseptuelt i tråd med klassiske deduktive resonneringssystemer og databaselogikkmotorer [9].

LLM-en kan tolke saken, forklare avgjørelsen og samhandle med brukere, men selve policybetingelsen evalueres deterministisk over grafen.

Ekran Resmi 2026-07-29 11.34.57.png

I denne arkitekturen blir grafmotoren det operative substratet, mens resonnementslaget evaluerer begrensninger, forpliktelser, tillatelser og avhengigheter over gjeldende tilstand. Dette skillet mellom probabilistisk resonnement og begrenset utførelse gjenspeiler også tidligere BDI-baserte agentmodeller, der intelligent atferd ikke bare oppstår fra mål, men også fra kontinuerlig vedlikeholdte oppfatninger, intensjoner, forpliktelser og utførelsesbegrensninger (Rao & Georgeff, 1995).

Nøkkelskiftet 

Ekran Resmi 2026-07-29 11.36.06.png

Dette lar en autonom tvisteløsningsagent ikke bare resonnere over hva som skjedde, men også over hva som er tillatt, påkrevd, blokkert eller eskalert i hvert trinn av utførelsen.

Begrensningsbevisste beslutningsrørledninger

Ekran Resmi 2026-07-29 11.42.25.png

Når kontekst blir en kontinuerlig utviklende operasjonell tilstand og retningslinjer blir utførbare begrensninger, er den neste utfordringen selve beslutningsutførelsen.

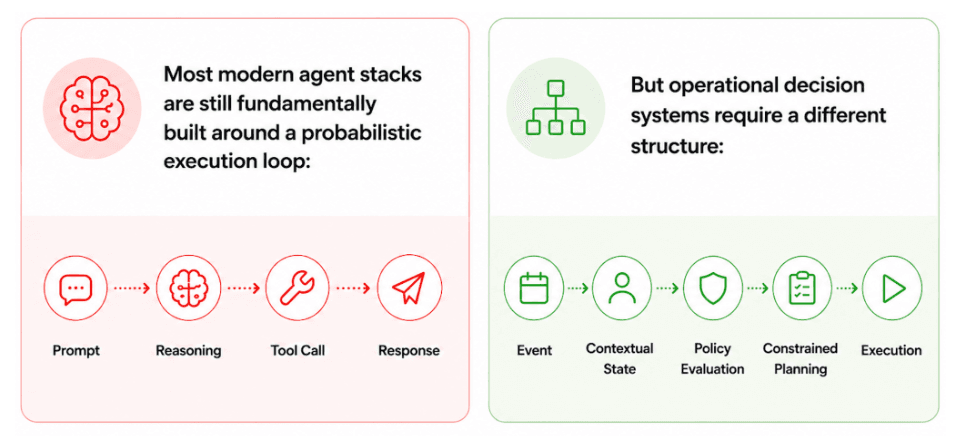
På dette stadiet er ikke lenger problemet henting. Det blir beslutningskontroll under kjøring. De fleste nåværende agentsystemer fungerer fortsatt som handlingsgenererende systemer: henter kontekst, resonnerer over den, genererer en handling, utfører resultatet. Men operasjonelle systemer krever et ekstra lag mellom resonnement og utførelse: en begrenset beslutningsprosess.

Dette skillet er kritisk fordi driftsmiljøer sjelden inneholder en enkelt gyldig handling. I stedet inneholder de:

  • gjennomførbare tiltak,
  • forbudte handlinger,
  • eskalerte handlinger,
  • forsinkede handlinger,
  • og betinget tillatte handlinger.

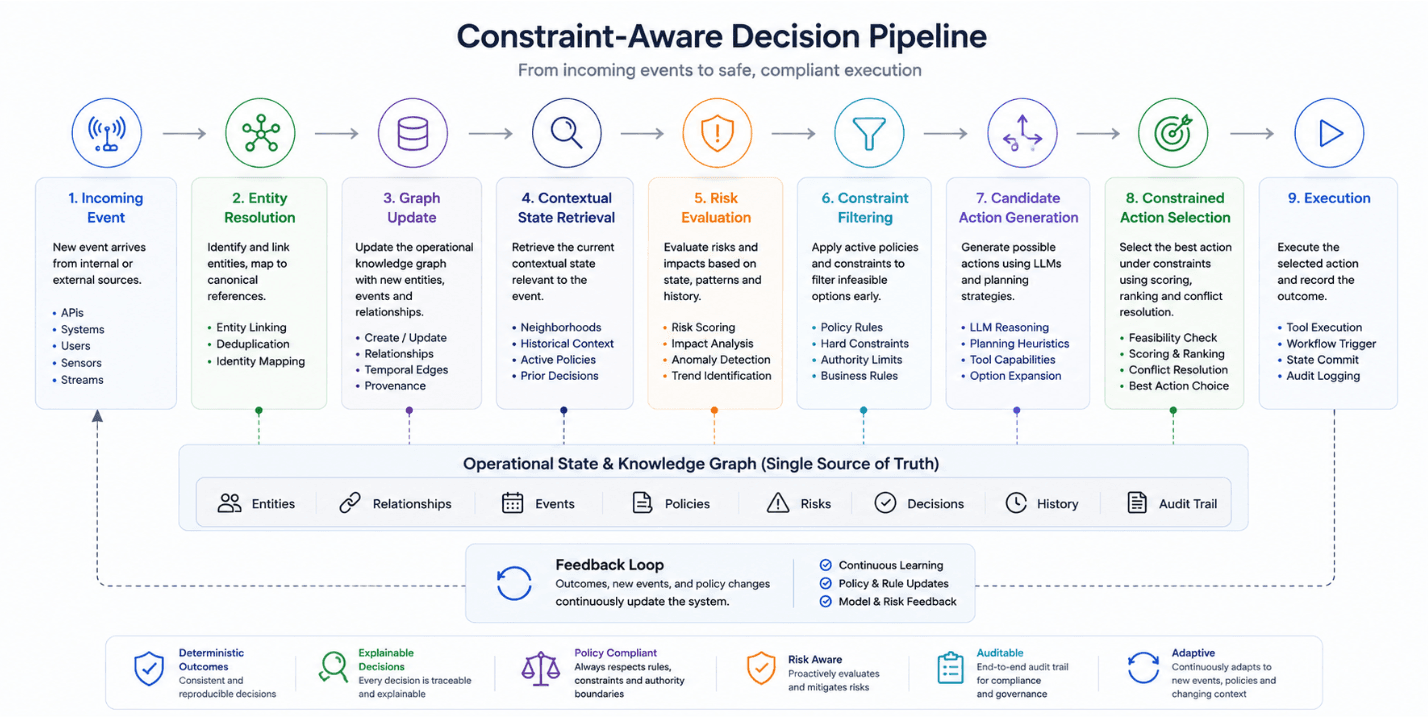
Systemets rolle er derfor ikke bare å generere handlinger, men å kontinuerlig filtrere og validere dem under kjøretidsbegrensninger. En forenklet pipeline ser i økende grad slik ut: 

Ekran Resmi 2026-07-29 11.38.11.png

Dette endrer rollen til flere komponenter i stakken. Grafen brukes ikke lenger bare til henting. Den blir systemets kjøretidstilstand. 

Policyer er ikke lenger statisk dokumentasjon. De blir kjørbare kjøretidsbegrensninger som evalueres under beslutningsgenerering. Planleggeren sekvenserer ikke lenger bare oppgaver. Vedkommende blir ansvarlig for å generere operasjonelt gjennomførbare handlinger under aktive begrensninger.

Dette skillet er viktig fordi mange driftsfeil ikke stammer fra manglende informasjon. De stammer fra ugyldig handlingsvalg under skiftende forhold.

For eksempel:

  • en handling kan krenke en myndighetsgrense,
  • konflikt med en aktiv samsvarsregel,
  • utløse en ugyldig prosesssekvens,
  • eller skape driftsrisiko nedstrøms.

I disse tilfellene er ikke problemet intelligensfeil. Det er en begrensningsfeil. Det er derfor begrenset planlegging blir stadig viktigere i autonome systemer.

I stedet for å utføre genererte handlinger direkte, må systemet:

  • vurdere gjennomførbarhet,
  • beskjære ugyldige stier,
  • anvende kjøretidsbegrensninger,
  • oppdage konflikter,
  • og generere alternative utførelsesbaner når det er nødvendig.

Konseptuelt sett bringer dette moderne agentsystemer nærmere klassiske planleggingssystemer enn tradisjonelle konversasjonsbaserte AI-arkitekturer.

Tilnærminger som:

  • Grafplan,
  • systemer for tilfredsstillelse av begrensninger,
  • heuristisk søk,
  • A*-varianter,
  • og dynamiske omplanleggingsalgoritmer

bli relevante igjen når systemer opererer under kontinuerlig skiftende kjøretidsforhold.

Ekran Resmi 2026-07-29 11.42.51.png

I motsetning til klassiske planleggere inneholder imidlertid moderne operasjonssystemer også sannsynlighetsbasert semantisk tolkning, ustrukturerte inndata, utviklende grafkontekst og dynamisk skiftende policyer.

Som et resultat er den nye arkitekturen verken utelukkende symbolsk eller utelukkende sannsynlighetsbasert. Den blir en hybrid utførelsesmodell der LLM-er tolker, grafer opprettholder driftstilstand, begrensninger definerer utførelsesgrenser, og planleggere genererer gjennomførbare handlinger innenfor disse grensene.

Denne separasjonen er viktig fordi den lar autonome systemer forbli fleksible uten å miste operasjonell kontroll. Målet er ikke å eliminere probabilistisk intelligens.

Målet er å forhindre at sannsynlighetsresonnement direkte kontrollerer operasjonell utførelse uten deterministiske valideringslag rundt det.

Mot pålitelige autonome systemer

Når operasjonell kontekst, kjørbare begrensninger og begrenset planlegging blir en del av selve kjøretiden, slutter autonom utførelse å være et enkelt orkestreringsproblem. Systemet opererer kontinuerlig i en skiftende operasjonell tilstand: enheter utvikler seg, relasjoner endres, begrensninger aktiveres eller utløper, og utførelsesmuligheten endres over tid.

Under disse forholdene kan ikke utførelsen lenger avhenge utelukkende av genererte resultater. Systemet må kontinuerlig revurdere kontekst, validere begrensninger, tilpasse planer og opprettholde driftsmessig konsistens på tvers av skiftende forhold.

Dette blir enda viktigere ettersom agentsystemer går fra kortvarige arbeidsflyter til langvarige, måldrevne operasjoner. I disse miljøene vedvarer målene, flere agenter samhandler, organisasjonsgrenser er viktige og utførelsesbaner utvikler seg dynamisk under kjøretid.

Som et resultat slutter planlegging å være en engangsoppgave og blir en kontinuerlig driftsprosess. Det er her grafbasert driftstilstand, kjørbare policyer og begrensningsbevisst planlegging begynner å konvergere til en ny kjøretidsarkitektur for autonome systemer.

Og over tid vil denne arkitekturen sannsynligvis introdusere en ny generasjon av operative artefakter:

  • vedvarende mål inspirert av målorienterte kravtekniske tilnærminger som KAOS [10],
  • utførbare organisatoriske roller og ansvarsområder som ligner på Gaias rolleorienterte organisasjonsmodellering for multiagentsystemer [11],
  • adaptive koordineringsstrukturer som ligner organisatoriske MAS-tilnærminger som MOISE+ [12],
  •  og organisasjonsmønstre under kjøring for langsiktige multiagentsystemer utforsket i organisasjonslogikk og adaptiv multiorganisatorisk systemforskning [13][14].

Den neste generasjonen av AI-systemer for bedrifter kan derfor defineres ikke av hvor mange handlinger de kan generere, men av hvor pålitelig de kan opprettholde koordinert målorientert atferd under stadig skiftende begrensninger.

Referanser

1. Hogan, A., Blomqvist, E., Cochez, M., et al. Kunnskapsgrafer. ACM Computing Surveys, 2021.

2. Edge, D., et al. Fra lokalt til globalt: En GraphRAG-tilnærming til spørrefokusert oppsummering. arXiv, 2024.

3. Nii, HP Blackboard-modellen for problemløsning og utviklingen av Blackboard-arkitekturer. AI Magazine, 1986.

4. Wooldridge, M. En introduksjon til multiagentsystemer. Wiley, 2009.

5. Ferber, J. Multiagentsystemer: En introduksjon til distribuert kunstig intelligens. Addison-Wesley, 1999.

6. Myers, KL Mot et rammeverk for kontinuerlig planlegging og gjennomføring. AAAI, 1999.

7. Rao, AS, Georgeff, MP BDI-agenter: Fra teori til praksis. ICMAS, 1995.

8. Ceri, S., Gottlob, G., Tanca, L. Logikkprogrammering og databaser. Springer, 1990.

9. Abiteboul, S., Hull, R., Vianu, V. Grunnleggende databaser. Addison-Wesley, 1995.

[10]. van Lamsweerde, A. (2001). Målorientert kravteknikk: En guidet tur.

[11] Wooldridge, M., Jennings, NR, og Kinny, D. (2000). Gaia-metoden for agentorientert analyse og design.

[12] Hannoun, M., Sichman, JS, Boissier, O., & Sayettat, C. (2000). MOISE: En organisasjonsmodell for multiagentsystemer.

[14] Dignum, V., og Dignum, F. (2018). Organisasjonsmodellers rolle i agentsystemer.

[15] Tamersoy, M., Ekinci, EE, Erdur, RC, og Dikenelli, O. (2017). En kravmodell for adaptive flerorganisasjonssystemer. SASO 2017.