• Publiceringsdatum
    July 29, 2026
  • Dela
Ekran Resmi 2026-07-29 11.46.53.png

Att separera probabilistisk intelligens från deterministisk exekvering

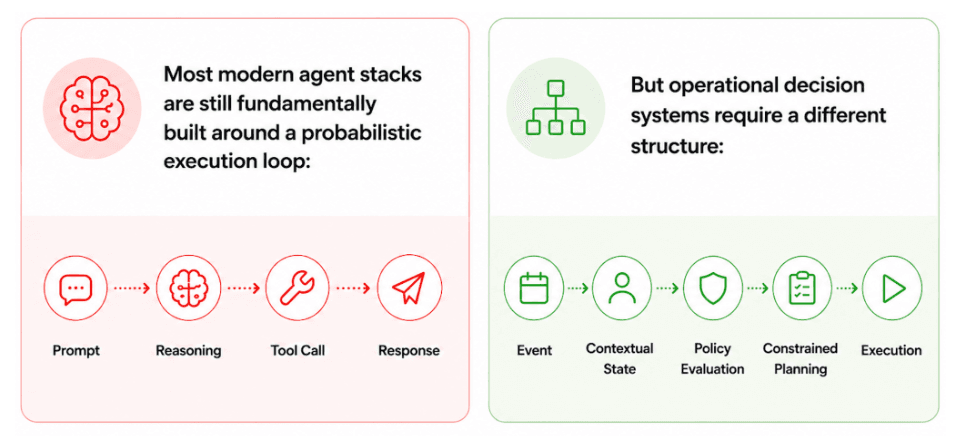
De senaste två årens utveckling av agentisk AI har starkt fokuserat på orkestrering: verktygsanrop, arbetsflödeskörning, koordinering mellan flera agenter, minneshantering och autonom uppgiftskörning. Moderna ramverk som LangGraph, AutoGen och interoperabilitetsstandarder som Model Context Protocol (MCP) utökar snabbt AI-systemens operativa kapacitet.

Men i takt med att dessa system går från demoversioner till reglerade företagsmiljöer blir en strukturell begränsning alltmer synlig: de flesta nuvarande agentarkitekturer optimerar handlingsgenerering, inte beslutsvaliditet.

Befintliga system är mycket effektiva på att producera rimliga åtgärder, men de saknar fortfarande inbyggda mekanismer för:

  • deterministisk beslutsutförande,
  • tillämpning av körtidspolicy,
  • begränsningsmedveten planering,
  • kontextuell graftillståndshantering,
  • och granskningsbart operativt resonemang.

Denna begränsning blir kritisk inom områden som finans, hälso- och sjukvård, energi och företagsverksamheter med hög efterlevnadsnivå, där beslut måste förbli reproducerbara, förklarbara och policykompatibla under ständigt föränderliga förhållanden.

Problemet är inte bara intelligens. Det är arkitektoniskt.

Ekran Resmi 2026-07-29 11.29.53.png

Denna arkitekturlucka pekar på ett saknat lager i moderna agentiska system: en policybegränsad beslutsinfrastruktur som kan separera probabilistisk intelligens från deterministisk exekvering.

Kontext är inte minne

De flesta nuvarande agentsystem behandlar kontext främst som konversationshistorik, hämtade dokument eller resultat från vektorlikheter. Denna metod fungerar relativt bra för konversationsuppgifter, men operativa system kräver en fundamentalt annorlunda typ av kontexthantering.
Ekran Resmi 2026-07-29 11.45.34.png

I verkliga miljöer beror beslut inte bara på hämtad information, utan också på:

  • entitetsrelationer,
  • organisationsstruktur,
  • tidsmässiga händelser,
  • ägarkedjor, 
  • tidigare beslut,
  • aktiva begränsningar,
  • och kontinuerligt föränderligt operativt tillstånd [1]. 

En kund är inte bara ett dokument. Ett företag är inte bara en textbit. En reglerande händelse är inte bara ytterligare ett resultat av hämtning. Operativa system kräver en tillståndsmodell som ständigt utvecklas. Det är här skillnaden mellan minne och operativt sammanhang blir avgörande.

Minne lagrar information. Operativ kontext upprätthåller systemets tillstånd.

I praktiken innebär detta att systemet kontinuerligt måste underhålla och uppdatera strukturer som entiteter, relationer, temporala händelsekedjor, policybindningar och exekveringshistorik. Detta är en av anledningarna till att grafbaserade metoder blir allt viktigare i agentsystem.

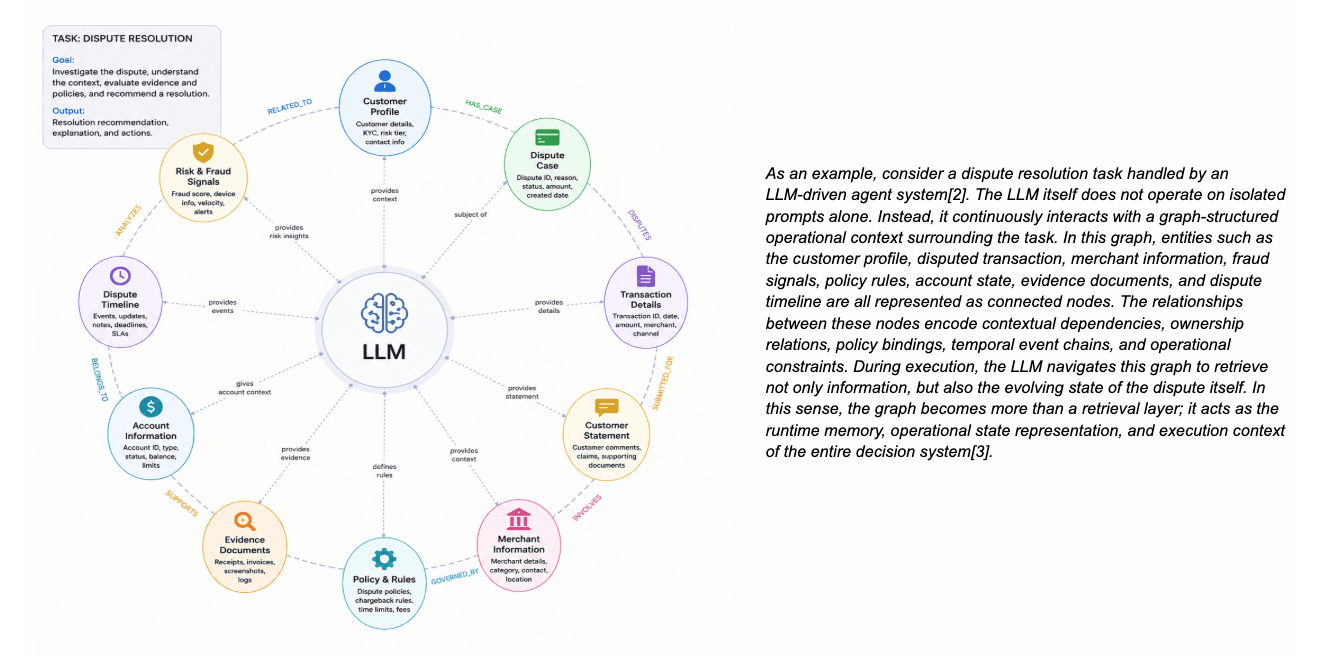
En graf är inte bara användbar för hämtning. Den ger en runtime-representation av operationellt tillstånd. Istället för att behandla kontext som isolerade textfragment kan systemet resonera över sammankopplade enheter, utvecklande relationer, tidsmässiga beroenden och kontextuella spridningsvägar. Detta förändrar grafens roll helt. Grafen slutar vara ett lagringslager och blir:

  • kontextuellt minne,
  • operativ statsrepresentation,
  • och exekveringskontext för beslutssystem.
    Ekran Resmi 2026-07-29 11.49.13.png

    I takt med att agentsystem går mot autonoma operationer blir denna distinktion allt viktigare. Eftersom autonom exekvering inte bara kräver informationshämtning, utan även kontinuerlig kontextuell tillståndshantering[4].
Policyer kan inte behållas som dokument

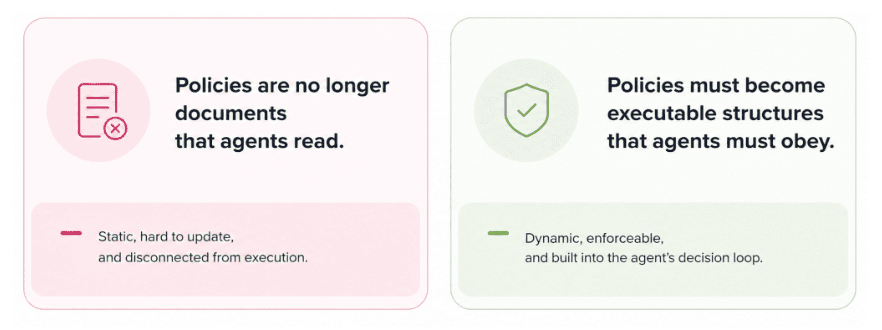
Ekran Resmi 2026-07-29 11.46.01.png

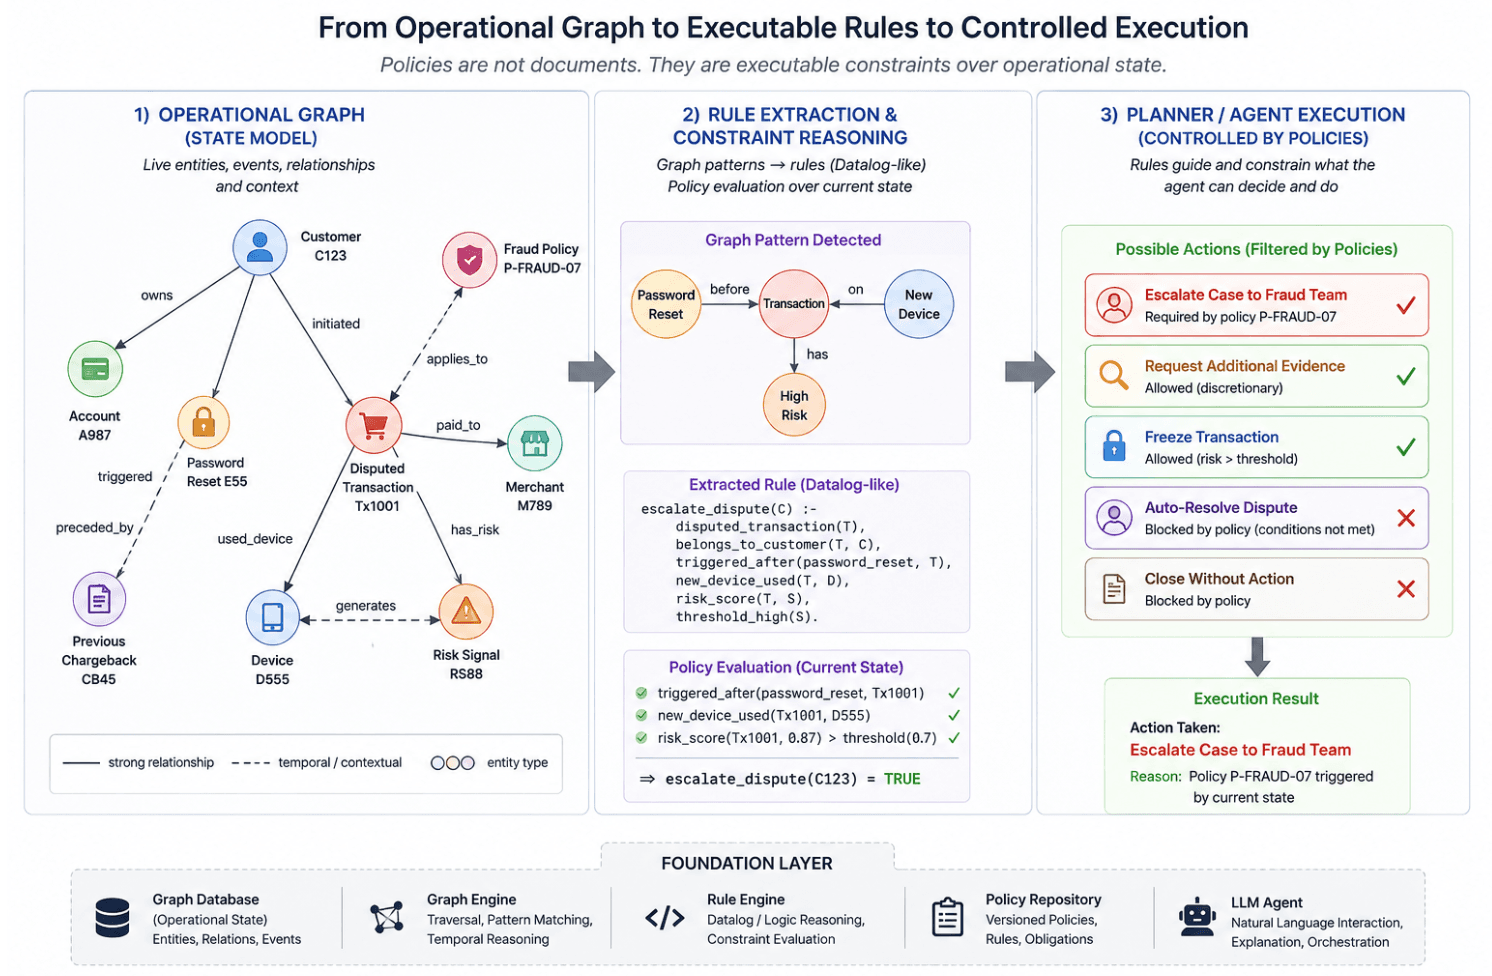
Föreställ dig en tvistlösningsagent som hanterar en chargeback-begäran. Kunden hävdar att en transaktion var bedräglig. Transaktionen gjordes från en betrodd enhet. Handlaren har en låg riskpoäng. Vid första anblicken ser fallet enkelt ut. Men transaktionen inträffade kort efter en ovanlig lösenordsåterställning, kunden bytte nyligen enhet och bankens bedrägeripolicy kräver eskalering när flera svaga signaler dyker upp tillsammans inom ett kort tidsfönster.

Vid det här laget kan policyn inte förbli en PDF. Den måste bli en del av underlaget för resonemanget.

I ett operativt agentsystem bör policyer inte hämtas endast som text efter att LLM redan har format ett svar. De måste aktivt begränsa exekveringen: blockera vissa åtgärder, utlösa eskaleringar, ändra godkännandevägar, kräva ytterligare bevis eller förhindra automatiserad lösning. Denna idé är nära besläktad med tidigare policybaserade planeringsmetoder, där exekveringen kontinuerligt formas av begränsningar, mål och miljöförhållanden snarare än isolerad logik för uppgiftsslutförande [6].

Det är här grafbaserat operativt sammanhang blir avgörande.

Diagrammet representerar tviststatus: kund, konto, transaktion, handlare, enhet, lösenordsåterställningshändelse, bedrägeriindikatorer, tidigare beslut, policyregler och exekveringshistorik. Policyer kopplas sedan till detta diagram som exekverbara begränsningar, inte som isolerade dokument. På många sätt liknar detta utvecklingen av exekveringsmiljöer med flera agenter, där intelligenta enheter samordnar genom ett kontinuerligt delat operativt tillstånd snarare än isolerade meddelandeutbyten [4].

Ett resonemangslager kan verka över denna graf med hjälp av regelbaserade eller logikbaserade mekanismer härledda från tidigare logikprogrammering och deduktiva databassystem [8]. Till exempel kan en Datalog-liknande regel uttrycka att en tvist måste eskaleras om en omtvistad transaktion följer en lösenordsåterställning, involverar en ny enhet och överskrider en risktröskel – en metod som konceptuellt är i linje med klassiska deduktiva resonemangssystem och databaslogikmotorer [9].

LLM:en kan tolka ärendet, förklara beslutet och interagera med användare, men själva policyvillkoret utvärderas deterministiskt över grafen.

Ekran Resmi 2026-07-29 11.34.57.png

I denna arkitektur blir grafmotorn det operativa substratet, medan resonemangsskiktet utvärderar begränsningar, skyldigheter, behörigheter och beroenden utifrån det aktuella tillståndet. Denna separation mellan probabilistiskt resonemang och begränsad exekvering påminner också om tidigare BDI-baserade agentmodeller, där intelligent beteende inte bara uppstår ur mål, utan också ur kontinuerligt upprätthållna övertygelser, avsikter, skyldigheter och exekveringsbegränsningar (Rao & Georgeff, 1995).

Nyckelskiftet 

Ekran Resmi 2026-07-29 11.36.06.png

Detta gör det möjligt för en autonom tvistlösningsagent att resonera inte bara över vad som hände, utan också över vad som är tillåtet, krävs, blockerat eller eskalerat i varje steg av utförandet.

Begränsningsmedvetna beslutsrörledningar

Ekran Resmi 2026-07-29 11.42.25.png

När kontext blir ett ständigt föränderligt operativt tillstånd och policyer blir exekverbara begränsningar, är nästa utmaning själva beslutsutförandet.

I det här skedet är problemet inte längre hämtning. Det blir beslutskontroll under körning. De flesta nuvarande agentsystem fungerar fortfarande som handlingsgenererande system: hämtar kontext, resonerar kring den, genererar en handling, utför resultatet. Men operativa system kräver ett ytterligare lager mellan resonemang och utförande: en begränsad beslutspipeline.

Denna distinktion är avgörande eftersom operativa miljöer sällan innehåller en enda giltig åtgärd. Istället innehåller de:

  • genomförbara åtgärder,
  • förbjudna handlingar,
  • eskalerade åtgärder,
  • försenade åtgärder,
  • och villkorligt tillåtna åtgärder.

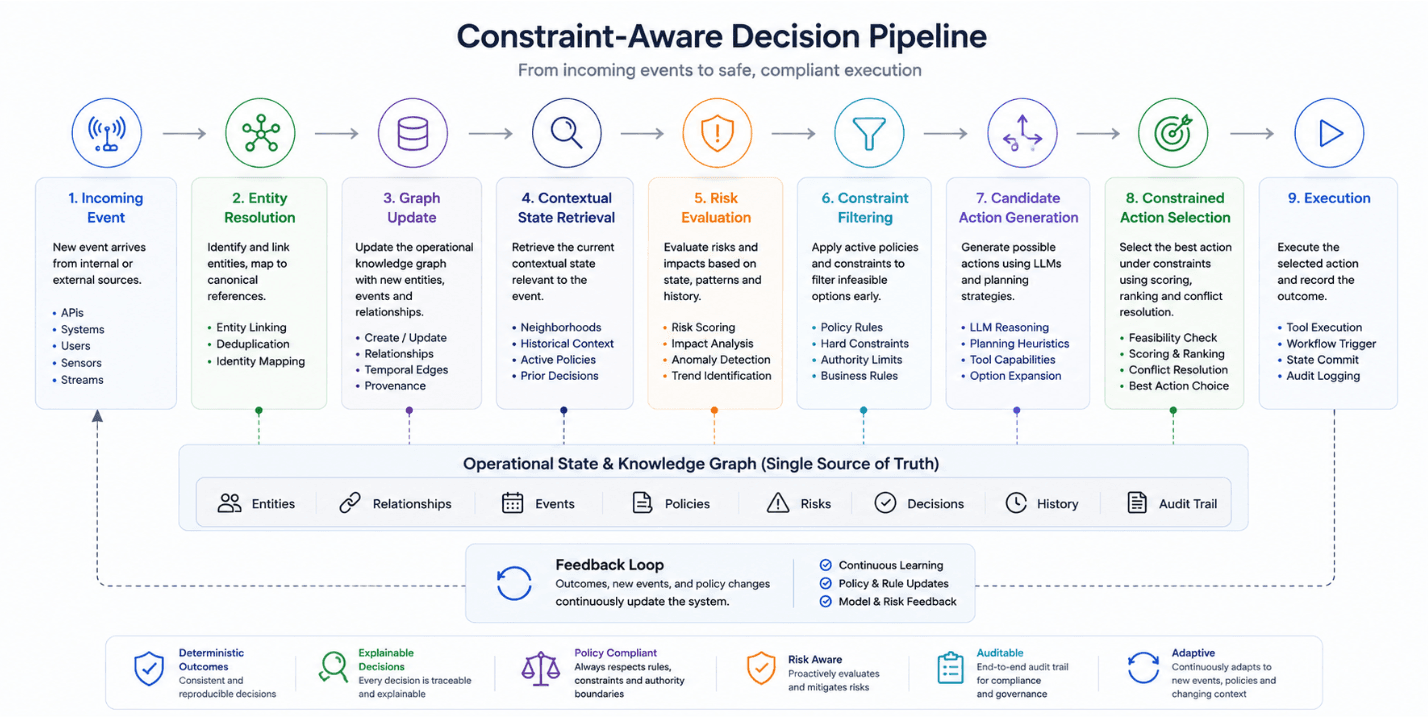
Systemets roll är därför inte bara att generera åtgärder, utan att kontinuerligt filtrera och validera dem under körtidsbegränsningar. En förenklad pipeline ser alltmer ut så här: 

Ekran Resmi 2026-07-29 11.38.11.png

Detta ändrar rollen för flera komponenter i stacken. Grafen används inte längre bara för hämtning. Den blir systemets drifttillstånd under körning. 

Policyer är inte längre statisk dokumentation. De blir körbara runtime-begränsningar som utvärderas under beslutsgenerering. Planeraren sekvenserar inte längre bara uppgifter. Den blir ansvarig för att generera operativt genomförbara åtgärder under aktiva begränsningar.

Denna distinktion är viktig eftersom många operativa fel inte härrör från saknad information. De härrör från ogiltiga åtgärdsval under förändrade förhållanden.

Till exempel:

  • en handling kan bryta mot en auktoritetsgräns,
  • konflikt med en aktiv efterlevnadsregel,
  • utlösa en ogiltig processsekvens,
  • eller skapa operativ risk nedströms.

I dessa fall är problemet inte intelligensfel. Det är ett fel i begränsningar. Det är därför begränsad planering blir allt viktigare i autonoma system.

Istället för att direkt utföra genererade åtgärder måste systemet:

  • utvärdera genomförbarheten,
  • beskära ogiltiga sökvägar,
  • tillämpa körtidsbegränsningar,
  • upptäcka konflikter,
  • och generera alternativa exekveringsvägar vid behov.

Konceptuellt sett för detta moderna agentsystem närmare klassiska planeringssystem än traditionella konversationsbaserade AI-arkitekturer.

Tillvägagångssätt som:

  • Grafplan,
  • system för begränsningstillfredsställelse,
  • heuristisk sökning,
  • A*-varianter,
  • och dynamiska omplaneringsalgoritmer

bli relevanta igen när system fungerar under ständigt föränderliga körtidsförhållanden.

Ekran Resmi 2026-07-29 11.42.51.png

Till skillnad från klassiska planerare innehåller dock moderna operativa system också probabilistisk semantisk tolkning, ostrukturerade indata, föränderlig grafkontext och dynamiskt föränderliga policyer.

Som ett resultat är den framväxande arkitekturen varken rent symbolisk eller rent probabilistisk. Den blir en hybrid exekveringsmodell där LLM:er tolkar, grafer upprätthåller operativt tillstånd, begränsningar definierar exekveringsgränser och planerare genererar genomförbara åtgärder inom dessa gränser.

Denna separation är viktig eftersom den gör att autonoma system kan förbli flexibla utan att förlora operativ kontroll. Målet är inte att eliminera probabilistisk intelligens.

Målet är att förhindra att probabilistiskt resonemang direkt styr operationell utförande utan deterministiska valideringslager runt det.

Mot pålitliga autonoma system

När operativ kontext, körbara begränsningar och begränsad planering blir en del av själva körtiden, slutar autonom exekvering att vara ett enkelt orkestreringsproblem. Systemet arbetar kontinuerligt i ett föränderligt operativt tillstånd: entiteter utvecklas, relationer ändras, begränsningar aktiveras eller upphör, och genomförbarheten av exekvering förändras över tid.

Under dessa förhållanden kan utförandet inte längre enbart bero på genererade resultat. Systemet måste kontinuerligt omvärdera kontexten, validera begränsningar, anpassa planer och upprätthålla operativ konsekvens trots förändrade förhållanden.

Detta blir ännu viktigare i takt med att agentsystem går bort från kortlivade arbetsflöden och mot långvariga, målstyrda operationer. I dessa miljöer kvarstår målen, flera agenter interagerar, organisatoriska gränser spelar roll och exekveringsvägar utvecklas dynamiskt under körning.

Som ett resultat slutar planering att vara en engångsuppgift och blir en kontinuerlig operativ process. Det är här grafbaserad operativ status, körbara policyer och begränsningsmedveten planering börjar konvergera till en ny runtime-arkitektur för autonoma system.

Och med tiden kommer denna arkitektur sannolikt att introducera en ny generation av operativa artefakter:

  • bestående mål inspirerade av målinriktade kravhanteringsmetoder som KAOS [10],
  • körbara organisatoriska roller och ansvarsområden liknande Gaias rollorienterade organisationsmodellering för system med flera agenter [11],
  • adaptiva koordinationsstrukturer som liknar organisatoriska MAS-metoder som MOISE+ [12],
  •  och runtime-organisatoriska mönster för långsiktiga multiagentsystem utforskade inom organisationslogik och forskning om adaptiv multiorganisatorisk system [13][14].

Nästa generations AI-system för företag kan därför definieras inte av hur många åtgärder de kan generera, utan av hur tillförlitligt de kan upprätthålla samordnat målinriktat beteende under ständigt föränderliga begränsningar.

Referensprojekt

1. Hogan, A., Blomqvist, E., Cochez, M., m.fl. Kunskapsgrafer. ACM Computing Surveys, 2021.

2. Edge, D., et al. Från lokalt till globalt: En GraphRAG-metod för frågefokuserad sammanfattning. arXiv, 2024.

3. Nii, HP Blackboard-modellen för problemlösning och utvecklingen av Blackboard-arkitekturer. AI Magazine, 1986.

4. Wooldridge, M. En introduktion till multiagentsystem. Wiley, 2009.

5. Ferber, J. Multiagentsystem: En introduktion till distribuerad artificiell intelligens. Addison-Wesley, 1999.

6. Myers, KL Mot ett ramverk för kontinuerlig planering och genomförande. AAAI, 1999.

7. Rao, AS, Georgeff, MP BDI-agenter: Från teori till praktik. ICMAS, 1995.

8. Ceri, S., Gottlob, G., Tanca, L. Logikprogrammering och databaser. Springer, 1990.

9. Abiteboul, S., Hull, R., Vianu, V. Grunderna i databaser. Addison-Wesley, 1995.

[10]. van Lamsweerde, A. (2001). Målorienterad kravhantering: En guidad tur.

[11] Wooldridge, M., Jennings, NR, & Kinny, D. (2000). Gaia-metoden för agentorienterad analys och design.

[12] Hannoun, M., Sichman, JS, Boissier, O., & Sayettat, C. (2000). MOISE: En organisationsmodell för system med flera agenter.

[14] Dignum, V., & Dignum, F. (2018). Organisationsmodellers roll i agentsystem.

[15] Tamersoy, M., Ekinci, EE, Erdur, RC, & Dikenelli, O. (2017). En kravmodell för adaptiva multiorganisatoriska system. SASO 2017.